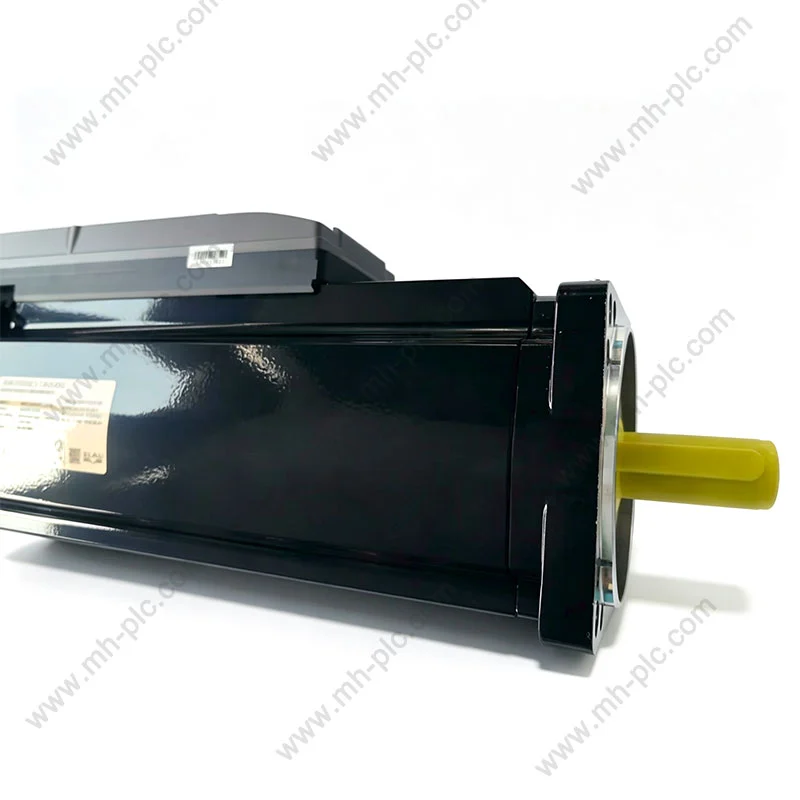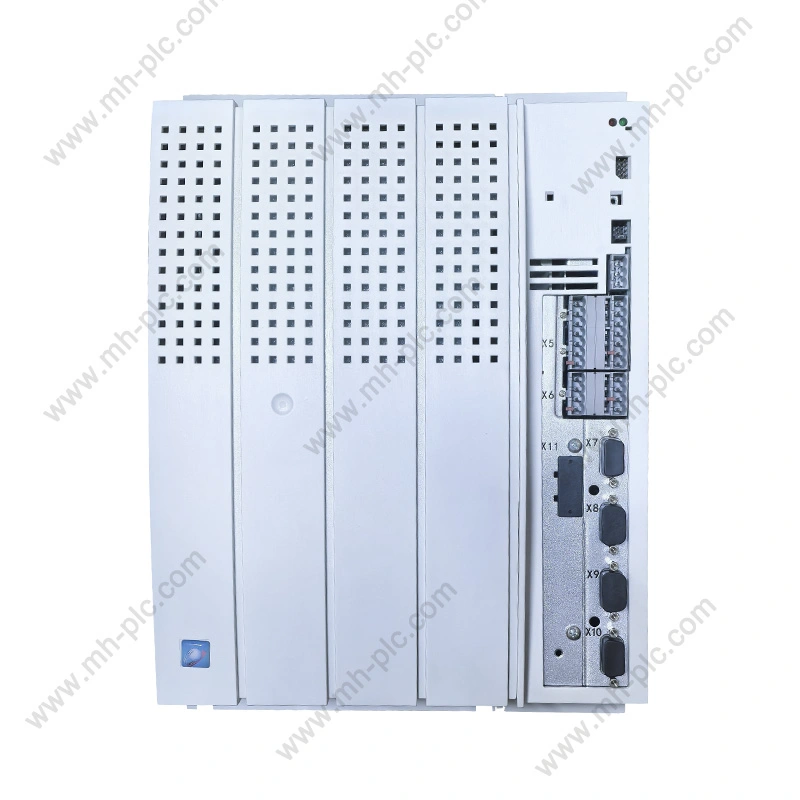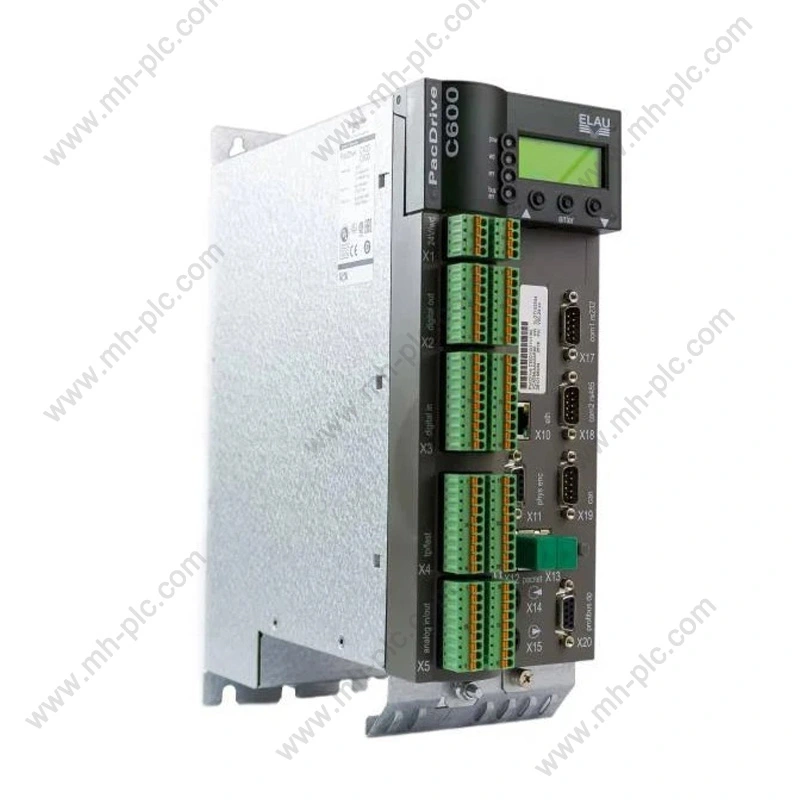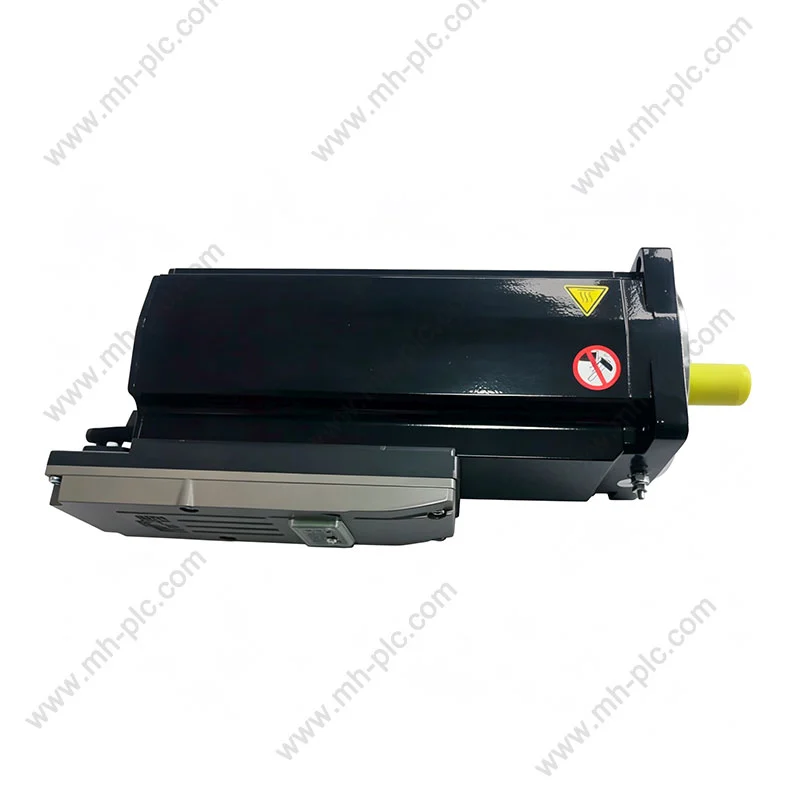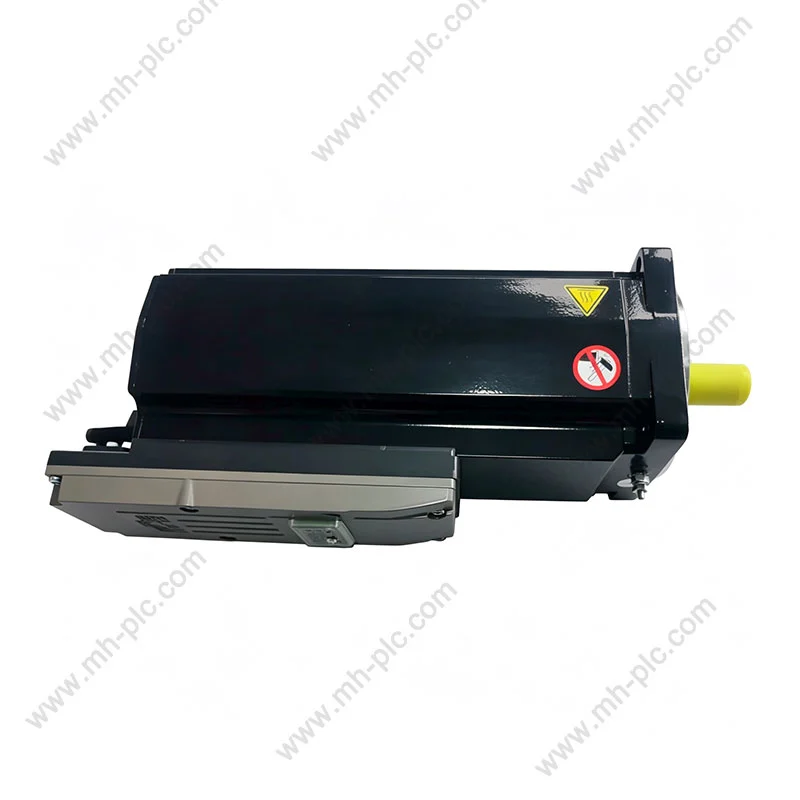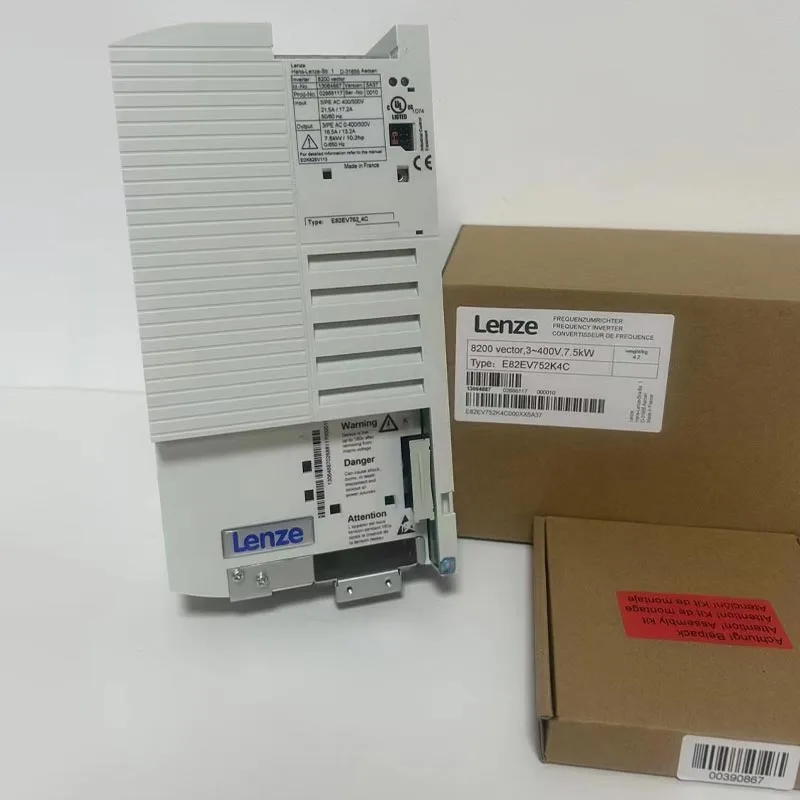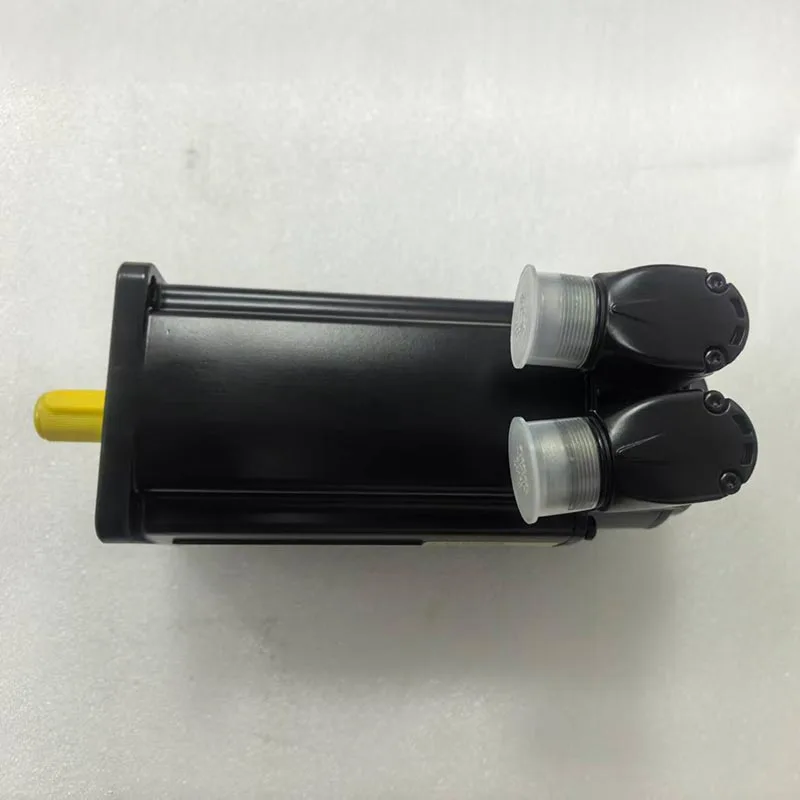
Servomotor RexrothLos productos se consideran comúnmente para máquinas industriales que requieren velocidad controlada, posicionamiento repetible, rendimiento de par sensible y movimiento coordinado. Sin embargo, para los compradores internacionales, seleccionar el producto adecuado no es simplemente una cuestión de elegir un servomotor con una potencia nominal adecuada. La aplicación completa también puede depender del par continuo y máximo, la velocidad de funcionamiento, el tipo de retroalimentación, el freno de retención, las dimensiones mecánicas, la compatibilidad del controlador, la interfaz de comunicación y la relación entre el motor y su sistema de accionamiento correspondiente. Las generaciones de productos también pueden diferir en detalles mecánicos y eléctricos, lo que hace que el número de modelo exacto sea especialmente importante para proyectos de reemplazo y mantenimiento.
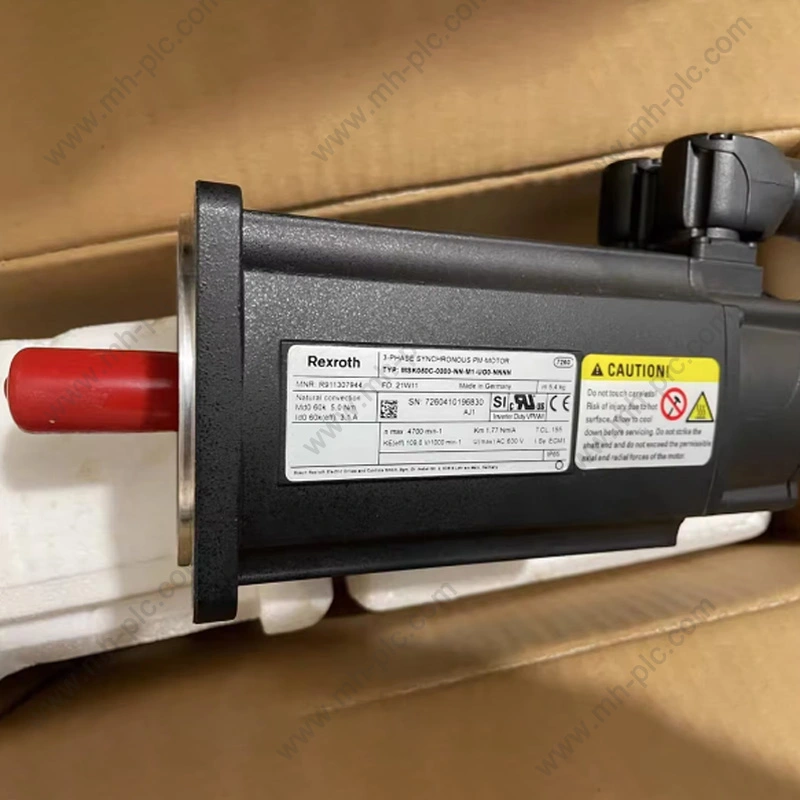
Tabla de contenido
Haga clic en cualquier tema para ir directamente a la sección.
- 1. ¿Por qué la selección de servo está estrechamente ligada a la máquina?
- 2. ¿Cómo crea un servoeje un movimiento controlado?
- 3. ¿Qué componentes deben combinarse?
- 4. ¿Cómo influyen el par, la velocidad y la inercia en la selección de productos?
- 5. ¿Por qué es importante el tipo de retroalimentación en las aplicaciones servo?
- 6. ¿Qué papel desempeñan los servoaccionamientos en el rendimiento del movimiento?
- 7. ¿Cómo afectan los frenos, los conectores y las interfaces mecánicas a la selección?
- 8. ¿Cómo se deben evaluar las diferentes generaciones de servoproductos?
- 9. ¿Qué aplicaciones industriales necesitan movimiento de alta respuesta?
- 10. ¿Qué deben comprobar los compradores antes de solicitar un reemplazo?
- 11. ¿Cómo puede ayudar un proveedor con el abastecimiento basado en modelos?
- 12. ¿Qué errores comunes en materia de adquisiciones se deben evitar?
- 13. ¿Qué información debe incluir una especificación profesional?
- 14. Preguntas frecuentes
¿Por qué la selección de servo está estrechamente ligada a la máquina?
Un servomotor no funciona de forma aislada. Su idoneidad está determinada por lo que la máquina le pide que haga, la rapidez con la que debe responder, la frecuencia con la que acelera y desacelera y la precisión con la que debe seguir una trayectoria ordenada.
Considere una máquina envasadora. Un eje puede mover un producto a su posición, otro puede controlar un mecanismo de sellado y un tercero puede sincronizar el movimiento del material con el proceso de corte. Cada eje puede tener una carga, un rango de velocidad, una inercia y un perfil de aceleración diferentes.
Una máquina herramienta crea un conjunto diferente de requisitos. Su eje de alimentación puede necesitar un posicionamiento altamente repetible y un movimiento controlado durante un largo período de funcionamiento. Un robot puede priorizar cambios rápidos de dirección y movimientos coordinados de múltiples ejes. Un sistema de manipulación de materiales puede requerir una aceleración rápida, una parada controlada y un funcionamiento fiable bajo cargas útiles variables.
Estos ejemplos muestran por qué se debe seleccionar un producto servo a partir de los requisitos de movimiento de la máquina en lugar de solo de un rango de potencia del catálogo.
Define la velocidad, la aceleración, la desaceleración, la distancia recorrida, el tiempo del ciclo y la frecuencia de los movimientos repetidos.
Determina el par continuo, el par máximo, la inercia, la fricción, las cargas de gravedad y las fuerzas externas del proceso.
Define la posición, velocidad, par, repetibilidad y rendimiento de asentamiento requeridos.
Requiere hacer coincidir el motor, el variador, la retroalimentación, el controlador, la comunicación, los conectores y las interfaces mecánicas.
Por qué la carga media no es suficiente
Muchas máquinas tienen grandes diferencias entre las condiciones operativas promedio y máximas. Un eje de posicionamiento puede pasar la mayor parte de su tiempo manteniéndose o moviéndose lentamente, pero aún requiere un par sustancial para una aceleración rápida.
Asimismo, un eje vertical puede tener una carga de gravedad continua incluso cuando su velocidad de desplazamiento promedio es baja.
¿Por qué el tiempo del ciclo cambia la selección?
Las aceleraciones y desaceleraciones frecuentes imponen más exigencias al motor y al accionamiento que una máquina que funciona continuamente a una velocidad estable.
El comportamiento térmico del motor depende también del ciclo completo. El par máximo repetido puede producir una condición térmica diferente a la de un breve evento de aceleración seguido de largos períodos de inactividad.
Por qué la mecánica influye en el rendimiento electrónico
Un servocontrolador puede tener una gran capacidad de respuesta, pero la precisión de la máquina también se ve afectada por el juego, la flexibilidad del acoplamiento, el estiramiento de la correa, la precisión de los tornillos, la rigidez estructural, el estado de los rodamientos y la alineación.
Por esta razón, una buena selección del servo debe ir acompañada de una evaluación mecánica.
¿Cómo crea un servoeje un movimiento controlado?
Un servoeje típico combina conversión de potencia, control en tiempo real, retroalimentación del motor y comandos a nivel de máquina.
El controlador de movimiento define el movimiento objetivo. El variador convierte el comando en corriente y voltaje del motor. El motor crea par. El dispositivo de retroalimentación informa del movimiento real. Luego, el bucle de control compara el rendimiento real con el comando y realiza correcciones.
Comando de posición
El controlador de la máquina puede especificar una posición o trayectoria objetivo. En una aplicación de indexación sencilla, el objetivo puede ser una posición fija. En un sistema coordinado, el comando puede cambiar continuamente según un perfil de movimiento.
control de velocidad
El sistema puede utilizar la señal de retroalimentación para determinar la velocidad real. Si el motor se desacelera bajo una carga inesperada, el variador puede aumentar la corriente necesaria para producir torque para compensar.
control actual
El bucle de corriente funciona a una velocidad mucho mayor que el bucle de posición exterior. Su propósito es regular la corriente del motor para que el par pueda controlarse rápidamente.
Corrección de posición
Cuando la posición real difiere de la posición ordenada, el sistema de control determina la corrección requerida. Es necesario un ajuste adecuado porque un sistema demasiado agresivo puede crear oscilaciones, mientras que un sistema que no responde lo suficiente puede aumentar el error de seguimiento.
| Capa de control | Propósito principal | Preocupación típica |
|---|---|---|
| Bucle de posición | Realiza un seguimiento de la posición comandada | Precisión, error de seguimiento, asentamiento. |
| bucle de velocidad | Regula la velocidad del motor. | Estabilidad de velocidad y respuesta a perturbaciones. |
| Bucle actual | Controla la corriente y el par del motor. | Respuesta dinámica y límites actuales. |
| etapa de potencia | Suministra energía eléctrica al motor. | Tensión, corriente, conmutación, comportamiento térmico. |
Por qué es importante el control de circuito cerrado
Sin retroalimentación, el controlador no puede determinar directamente si el motor realmente alcanzó la posición o velocidad ordenada. El control de circuito cerrado permite que el sistema detecte desviaciones y responda.
Esto es particularmente útil cuando la carga de la máquina cambia durante la operación.
Por qué el tuning debe reflejar la máquina
Un mecanismo rígido de acoplamiento directo puede tolerar diferentes configuraciones de control de un eje flexible impulsado por correa. Una carga de gran inercia también se comporta de manera diferente a un carro en movimiento liviano.
Por lo tanto, el ajuste del servo debe realizarse después de establecer la configuración mecánica.
Coordinación de movimiento
En una máquina multieje, cada servobucle local maneja su propio motor mientras el controlador de movimiento coordina la trayectoria general.
La calidad de la sincronización depende del rendimiento del controlador, la sincronización de la comunicación, la respuesta del variador y la coherencia mecánica entre los ejes.
¿Qué componentes deben combinarse?
Un servoeje completo normalmente contiene múltiples componentes que deben funcionar como un conjunto coordinado.
Motor
El motor proporciona par mecánico. Los parámetros importantes incluyen par nominal, par máximo, velocidad nominal, velocidad máxima, tipo de retroalimentación, dimensiones de montaje, dimensiones del eje y freno de retención opcional.
Conducir
El variador controla la corriente del motor y recibe información de retroalimentación. Su rango de corriente, clase de voltaje, funciones de control, interfaz del codificador, opciones de comunicación y dimensiones de instalación mecánica deben corresponder al motor y al controlador.
Dispositivo de retroalimentación
El codificador o resolutor le dice al variador lo que realmente está haciendo el motor. El variador debe comprender la tecnología de retroalimentación y la interfaz eléctrica.
controlador de movimiento
El controlador de movimiento genera trayectorias y coordina ejes. Dependiendo de la máquina, puede ser un PLC con funciones de movimiento, un control CNC, un controlador de robot u otra plataforma de automatización.
Transmisión mecánica
Cajas de engranajes, acoplamientos, husillos de bolas, correas, cremalleras, poleas y otros mecanismos determinan cómo el movimiento del motor se traduce en movimiento de la máquina.
| Parte del sistema | Función principal | Punto de compatibilidad importante |
|---|---|---|
| servomotor | Produce par mecánico. | Par, velocidad, retroalimentación, montaje |
| servoaccionamiento | Controla la salida eléctrica | Clasificaciones del motor, retroalimentación, voltaje, corriente. |
| Codificador o resolutor | Proporciona retroalimentación de movimiento | Interfaz, resolución, comunicación. |
| controlador de movimiento | Genera comandos de movimiento. | Compatibilidad de red y control |
| Transmisión mecánica | Transfiere movimiento a la máquina. | Relación, juego, rigidez, dimensiones. |
Emparejamiento motor-accionamiento
Los servomotores y los variadores a menudo se diseñan como combinaciones compatibles. Esto puede simplificar la puesta en servicio porque el variador puede contener datos del motor establecidos y configuraciones de retroalimentación compatibles.
Para proyectos de reemplazo, mantener la relación motor-accionamiento original puede resultar especialmente útil cuando el controlador de la máquina y el sistema mecánico permanecen sin cambios.
Comunicación controlador-variador
El controlador y el variador necesitan intercambiar comandos de movimiento e información de estado. La arquitectura de comunicación requerida debe identificarse antes de seleccionar el equipo.
Por qué son importantes los accesorios
Los cables de alimentación, los cables de retroalimentación, los conectores, los componentes de frenado y los accesorios de montaje pueden influir en una instalación exitosa.
Estas piezas deben comprobarse como parte de la configuración completa en lugar de tratarse como extras no relacionados.
¿Cómo influyen el par, la velocidad y la inercia en la selección de productos?
El par y la velocidad forman la base de la selección del motor. La inercia, el tiempo de aceleración y el ciclo de trabajo determinan si el motor seleccionado puede realizar el movimiento requerido.
Par continuo
El par continuo representa el par que se puede suministrar durante un funcionamiento sostenido en condiciones térmicas definidas.
Debe compararse con la porción continua real del ciclo de trabajo de la máquina.
par máximo
El par máximo soporta eventos de corta duración, como aceleración, marcha atrás rápida o alteraciones del proceso.
La duración del pico y la frecuencia con la que ocurre son importantes.
Rango de velocidad
El motor debe funcionar dentro del rango de velocidad requerido por la máquina. Una velocidad máxima alta sólo es útil cuando la mecánica de la máquina y el sistema de control pueden utilizarla de forma segura.
Inercia de carga
La inercia mide la resistencia a los cambios en la velocidad de rotación. Más inercia requiere más torque al acelerar o desacelerar.
Si se utiliza una caja de cambios, la inercia de carga reflejada en el motor cambia con la relación de transmisión.
Cargas por gravedad
Los ejes verticales son un caso especial. La gravedad crea una demanda de par persistente y también puede requerir un freno de parada.
| Parámetro | Pregunta para hacer | Por qué es importante |
|---|---|---|
| Par continuo | ¿Qué torque se requiere durante el movimiento sostenido? | Determina la idoneidad térmica |
| par máximo | ¿Cuál es el par máximo de corta duración? | Determina la capacidad de aceleración y perturbación. |
| Velocidad | ¿Cuáles son las velocidades de funcionamiento mínima y máxima? | Define el rango de operación del motor. |
| Inercia | ¿Cuánta masa giratoria se debe acelerar? | Influye en el par y el ajuste |
| tiempo de ciclo | ¿Con qué frecuencia el eje repite su movimiento? | Influye en los requisitos térmicos y dinámicos. |
Por qué el par RMS puede ser importante
En las máquinas cíclicas, el motor no experimenta el mismo par de forma continua. Puede acelerar con un par alto, viajar con un par moderado, desacelerar y luego permanecer inactivo.
El par RMS proporciona una representación útil de la demanda térmica durante el ciclo.
Par de aceleración
Una relación mecánica simplificada es:
Par de aceleración = Inercia × Aceleración angular
Esta relación ilustra por qué una máquina con alta inercia y aceleración agresiva puede necesitar un par motor máximo sustancial incluso si su carga en estado estacionario es relativamente modesta.
Relación de transmisión
Las cajas de cambios pueden aumentar el par de salida y al mismo tiempo reducir la inercia reflejada del lado del motor. Por lo tanto, la selección real debe considerar tanto el motor como la transmisión mecánica.
Fuerza del proceso externo
Cortar, presionar, tensar, sujetar, enrollar y otras operaciones pueden crear fuerzas externas que aumentan el requisito de par del motor.
- Definir el movimiento:Establecer recorrido, velocidad, aceleración, desaceleración y tiempo de ciclo.
- Determinar la carga:Identificar masa, inercia, fricción, gravedad y fuerzas de proceso externas.
- Revisión de transmisión:Registre la relación de la caja de cambios, el paso del tornillo, la relación de la correa u otras relaciones mecánicas.
- Calcular el par:Determine los requisitos continuos, de aceleración y picos.
- Comprobar velocidad:Verifique que el rango operativo requerido esté dentro del rango especificado del motor.
- Revisar el servicio térmico:Evalúe el ciclo repetitivo completo en lugar de un punto de operación.
¿Por qué es importante el tipo de retroalimentación en las aplicaciones servo?
La retroalimentación proporciona la información necesaria para cerrar el circuito de control de movimiento. Las diferentes tecnologías de retroalimentación ofrecen diferentes combinaciones de resolución, información de posición, robustez e interfaz eléctrica.
Codificadores incrementales
Los codificadores incrementales generan señales de pulso a medida que gira el eje del motor. El sistema de control utiliza estos pulsos para determinar el movimiento y la dirección.
Son apropiados para muchas aplicaciones donde es aceptable un procedimiento de referencia después del inicio.
codificadores absolutos
Los codificadores absolutos proporcionan información de posición definida. Dependiendo del diseño, esto puede permitir que el sistema identifique la posición del eje más directamente después de la restauración de la energía.
Esto puede resultar útil en máquinas donde la información de posición es importante inmediatamente después del inicio.
Comentarios del solucionador
Los solucionadores utilizan principios electromagnéticos para determinar la posición angular y pueden ser adecuados para entornos exigentes donde la robustez es importante.
Resolución
La resolución de la retroalimentación indica con qué precisión se puede medir el movimiento del eje. Una resolución más alta puede permitir un mejor control, pero no elimina automáticamente las imprecisiones mecánicas.
| Tipo de comentario | Característica básica | Consideración de selección |
|---|---|---|
| Codificador incremental | Información de movimiento relativo basada en pulsos | Posición de referencia e interfaz. |
| codificador absoluto | Información de posición del eje definida | Resolución y comunicación |
| solucionador | Retroalimentación de posición electromagnética | Robustez ambiental e interfaz |
Precisión de retroalimentación y posicionamiento
La precisión del posicionamiento depende de algo más que la resolución del codificador. El juego mecánico, la flexibilidad del acoplamiento, la precisión del husillo de bolas, la rigidez del marco, la expansión térmica y el ajuste del controlador pueden contribuir al error final de la máquina.
Enrutamiento del cable de retroalimentación
Los cables de retroalimentación operan cerca de cables de alimentación y dispositivos electrónicos de conmutación en muchas máquinas. El blindaje, la conexión a tierra, la integridad del conector y el enrutamiento adecuado pueden ayudar a preservar la calidad de la señal.
Por qué la compatibilidad de retroalimentación es fundamental durante el reemplazo
Se puede configurar una unidad existente para una tecnología de retroalimentación específica. Por lo tanto, un motor de repuesto con una interfaz de codificador diferente puede requerir una opción de accionamiento o retroalimentación diferente.
¿Qué papel desempeñan los servoaccionamientos en el rendimiento del movimiento?
El servoaccionamiento es la interfaz de control y potencia entre el controlador de la máquina y el motor. Determina con qué rapidez y precisión el motor puede responder a los comandos cambiantes.
Conversión de energía
El variador convierte la energía eléctrica entrante en corriente controlada del motor. La conmutación por semiconductor crea la salida trifásica requerida según el algoritmo de control.
Regulación actual
La regulación actual es fundamental para el control del par. La rápida respuesta de corriente permite que el variador reaccione rápidamente cuando cambia la carga de la máquina.
Procesamiento de comentarios
La unidad interpreta los datos del codificador o del resolver y combina esa información con el movimiento ordenado para calcular las correcciones.
Protección
Las unidades comúnmente monitorean la corriente, el voltaje, la temperatura y otras condiciones operativas internas. Las respuestas de protección pueden incluir alarmas, limitación de corriente, parada controlada o apagado según la falla.
Comunicación
El variador puede comunicarse con el PLC, CNC, controlador de movimiento, HMI o sistema de supervisión a través de una red industrial específica.
| Función de accionamiento | Objetivo | Impacto de la aplicación |
|---|---|---|
| control actual | Regula la corriente del motor. | Respuesta de par |
| control de velocidad | Mantiene la velocidad ordenada | Estabilidad de velocidad |
| Control de posición | Seguimiento de la posición comandada | Precisión de posición y asentamiento |
| Procesamiento de comentarios | Lee el movimiento real | Corrección de circuito cerrado |
| Protección | Monitorea las condiciones de operación. | Respuesta a fallos y protección de equipos. |
| Comunicación | Intercambia datos de control y diagnóstico. | Integración de PLC y máquinas |
Por qué el tamaño de la unidad difiere según la aplicación
Un accionamiento utilizado para un eje que gira continuamente puede no tener los mismos requisitos que uno utilizado para una indexación rápida.
La aceleración frecuente y el par máximo elevado pueden exigir una mayor capacidad de corriente de corta duración.
Datos de accionamiento y motor
El variador puede requerir parámetros específicos del motor para lograr el rendimiento de control previsto.
Los datos incorrectos del motor pueden provocar un control deficiente del par, corriente innecesaria o un comportamiento de protección incorrecto.
Condiciones térmicas del variador
La temperatura del gabinete, el espacio libre para el montaje, la frecuencia de conmutación, la corriente de salida y la ventilación influyen en la temperatura del variador.
Por lo tanto, el diseño de la instalación debe seguir los requisitos ambientales y térmicos especificados para el variador.
¿Cómo afectan los frenos, los conectores y las interfaces mecánicas a la selección?
Muchos problemas de reemplazo ocurren en las interfaces y no en la clasificación del motor central. Un motor puede igualar el par y la velocidad requeridos pero aun así no se adapta a la máquina debido a diferencias en el eje, la brida, el conector o el freno.
Freno de mantenimiento
Un freno de parada puede mantener una posición estacionaria del motor cuando se elimina el par eléctrico. Los ejes verticales requieren frecuentemente esta función.
Se deben verificar el voltaje del freno, el cableado, el comportamiento de liberación y la secuencia del controlador.
Dimensiones del eje
El diámetro y la longitud del eje deben coincidir con el acoplamiento, la caja de cambios, la polea u otra transmisión mecánica.
Dimensiones de brida
El montaje del motor generalmente depende del patrón de brida, el espacio entre pernos, el diámetro piloto y las dimensiones generales del motor.
Disposición del conector
Los conectores de alimentación y retroalimentación se pueden ubicar de manera diferente entre familias de modelos o generaciones de productos. La orientación del conector también puede afectar el enrutamiento de los cables y la disposición del gabinete.
Disposición de enfriamiento
Algunos motores dependen de la refrigeración natural, mientras que otros pueden utilizar disposiciones de refrigeración adicionales según el diseño del producto.
| Interfaz | Qué verificar | Por qué es importante |
|---|---|---|
| Freno | Tipo de freno y voltaje. | Compatibilidad de retención y control |
| Eje | Diámetro, longitud y chavetero cuando corresponda | Acoplamiento mecánico |
| Brida | Dimensiones de montaje y piloto. | Instalación física |
| Conector de alimentación | Tipo de conector y configuración de pines | instalacion electrica |
| Conector de retroalimentación | Interfaz y cableado del codificador | Operación de circuito cerrado |
| Enfriamiento | Método de enfriamiento y requisitos de instalación. | Rendimiento térmico |
Por qué las dimensiones de montaje son importantes en proyectos de reemplazo
Las máquinas industriales suelen diseñarse alrededor de puntos de montaje fijos. Un motor de repuesto con diferentes dimensiones generales puede requerir un rediseño mecánico incluso cuando las clasificaciones eléctricas sean aceptables.
Por qué es importante la orientación del conector
El recorrido de los cables suele estar limitado por cubiertas protectoras, protecciones de máquinas, componentes móviles y paredes de gabinetes. Por lo tanto, la orientación del conector puede afectar la practicidad de la instalación.
Tiempo de liberación del freno
Para los ejes verticales, es necesario coordinar la liberación del freno y la generación del par del motor. Soltar el freno demasiado pronto o eliminar el par del motor antes de activar el freno puede provocar un movimiento no deseado del eje.
¿Cómo se deben evaluar las diferentes generaciones de servoproductos?
Los equipos de automatización industrial suelen permanecer en servicio durante muchos años. Como resultado, es posible que los ingenieros y los equipos de mantenimiento necesiten buscar generaciones de productos más nuevas y establecidas para diferentes máquinas.
Las familias de productos relacionadas pueden compartir funciones similares y al mismo tiempo diferir en dimensiones, opciones de retroalimentación, compatibilidad de unidades, arquitectura de comunicación o accesorios disponibles.
Familias de motores establecidas
Los sistemas de automatización más antiguos pueden seguir funcionando de forma fiable durante años. Cuando es necesario un reemplazo, el número de material original proporciona información valiosa sobre la configuración instalada.
Familias de motores más nuevas
Las familias de productos más nuevas pueden ofrecer diferentes dimensiones de carcasa, opciones de retroalimentación, métodos de enfriamiento o características de integración.
Estos productos pueden ser muy adecuados para proyectos nuevos, aunque no necesariamente son reemplazos mecánicos directos para motores más antiguos.
Por qué son importantes los códigos modelo
Los números de modelo industriales pueden codificar información de configuración importante. Una pequeña diferencia de sufijo puede distinguir retroalimentación, freno, bobinado, montaje u otras opciones.
| Punto de comparación | Qué comprobar | Riesgo de reemplazo si se ignora |
|---|---|---|
| familia de motores | Familia original y propuesta. | Arquitectura técnica diferente |
| Número de modelo | número de material completo | Configuración incorrecta |
| Comentario | Especificación del codificador o resolver | Incompatibilidad de unidades |
| Freno | Opción de freno y voltaje. | Problemas de control o retención |
| Montaje | Dimensiones de brida y eje | Conflicto de instalación mecánica |
| relación de unidad | Familia de unidades compatibles | Combinación incorrecta de servosistemas |
El reemplazo no siempre significa hardware idéntico
Es posible que sea necesario evaluar un modelo obsoleto o no disponible con respecto a una familia de productos posterior. En esa situación, la comparación debe cubrir las características eléctricas, mecánicas, de retroalimentación, de software, de control y de comunicación.
Cuándo es útil mantener la misma familia de productos
Cuando una máquina contiene varios ejes de la misma plataforma establecida, mantener el mismo ecosistema puede simplificar la configuración y la gestión de repuestos.
Cuando una familia diferente puede ser apropiada
Una máquina más nueva o una actualización importante del sistema de control pueden brindar la oportunidad de utilizar una plataforma servo diferente. Esto debería tratarse como una decisión de ingeniería de sistemas y no como una simple sustitución de productos.
¿Qué aplicaciones industriales necesitan movimiento de alta respuesta?
Los servosistemas son particularmente relevantes cuando una máquina necesita movimientos repetibles, alta aceleración, ejes coordinados o posicionamiento preciso.
Indexación, alimentación de película, corte, sellado, llenado y manipulación sincronizada de productos.
Avance de ejes, posicionamiento, movimiento coordinado y control mecánico de precisión.
Movimiento multieje que requiere velocidad, posición y respuesta de par coordinadas.
Sincronización de rodillos, registro, bobinado, corte y movimiento relacionado con la tensión.
Posicionamiento repetible para inserción, fijación, dispensación, prensado e inspección.
Indexación, sistemas de transferencia, elevación, pick-and-place y posicionamiento automatizado.
Embalaje
Las máquinas de envasado a menudo dependen de una sincronización precisa. Un producto debe llegar al lugar correcto mientras otro eje realiza el corte o sellado.
El servosistema ayuda a coordinar estas acciones mediante comandos de movimiento sincronizados.
Máquinas herramienta
Las máquinas herramienta pueden requerir un movimiento de avance preciso y un posicionamiento repetible. Los servoejes pueden accionar husillos de bolas, mesas giratorias u otros mecanismos de posicionamiento.
Robótica
Los sistemas robóticos dependen de múltiples ejes que se mueven juntos según una trayectoria planificada. El controlador maneja la coordinación general mientras cada servoaccionamiento regula su motor local.
Impresión y conversión
Los equipos de impresión y conversión a menudo necesitan relaciones precisas entre los rodillos y las secciones de procesamiento. Las diferencias de velocidad pueden afectar el registro y el manejo de materiales.
Automatización de montaje
Las máquinas de montaje repiten frecuentemente movimientos cortos con alta frecuencia. Por lo tanto, puede ser importante una aceleración, desaceleración, posicionamiento y respuesta de torsión constantes.
Manipulación de materiales
Los equipos de manipulación automatizados pueden requerir un movimiento rápido seguido de una parada controlada. La carga también puede variar de un ciclo a otro.
| Solicitud | Requisito de movimiento típico | Área de selección importante |
|---|---|---|
| Embalaje | Indexación y sincronización | Control de posición y comunicación. |
| Máquinas herramienta | Movimiento de avance preciso | Retroalimentación y respuesta dinámica. |
| Robótica | Multi-axis trajectories | Sincronización y control de posición. |
| Impresión | Sincronización de rodillos | Regulación y coordinación de velocidad. |
| Asamblea | Movimientos rápidos y repetibles | Comportamiento de aceleración y asentamiento. |
| Manipulación de materiales | Transferencia rápida y paradas controladas. | Par, inercia, frenado. |
La aplicación determina la prioridad técnica. Un eje de embalaje de alta velocidad puede necesitar una respuesta rápida, mientras que un eje de transferencia pesado puede poner mayor énfasis en el par máximo y el manejo de la inercia.
¿Qué deben comprobar los compradores antes de solicitar un reemplazo?
Los proyectos de reemplazo suelen ser más exigentes que el abastecimiento de nuevos equipos porque el nuevo producto debe adaptarse a una máquina y una arquitectura de control existentes.
Verifique el número de modelo completo
El número de material completo suele ser más útil que un nombre de producto abreviado. Ayuda a distinguir el voltaje, la retroalimentación, el freno, el devanado o la configuración mecánica requeridos.
Verifique la placa de características del motor
Registre potencia, par, velocidad, corriente, voltaje, información de retroalimentación, información de frenos y el número de modelo completo.
Verifique la unidad existente
Verifique el modelo del variador, la corriente nominal, el voltaje de suministro, la plataforma de control, la interfaz de retroalimentación, la opción de comunicación y los accesorios instalados.
comprobar el controlador
Identifique el PLC, CNC, controlador de robot o controlador de movimiento y determine cómo se comunica con el variador existente.
Verifique la interfaz mecánica
Mida las dimensiones del eje, las dimensiones de la brida, el patrón de pernos, las dimensiones del piloto y el espacio de instalación disponible.
comprobar el cableado
Se deben verificar los cables de alimentación y los cables de retroalimentación en cuanto al tipo de conector, longitud, enrutamiento, blindaje y asignación de pines, cuando corresponda.
| Cheque de reemplazo | Información requerida | Razón |
|---|---|---|
| modelo de motor | número de material completo | Identifica la configuración exacta |
| Modelo de unidad | Modelo completo y opciones. | Confirma la compatibilidad del control. |
| Comentario | Información del codificador o resolver | Garantiza la compatibilidad de circuito cerrado |
| Freno | Opción de freno y voltaje. | Apoya la operación de sujeción correcta |
| Ajuste mecánico | Eje, brida, dimensiones. | Confirma la instalación física. |
| Comunicación | Interfaz PLC o controlador | Mantiene la integración de la máquina |
Por qué las fotografías pueden ayudar
Las fotografías de la placa de identificación pueden facilitar la identificación del modelo, especialmente cuando el código impreso es largo o contiene varios segmentos de configuración.
Las fotografías de conectores y disposiciones de montaje también pueden ayudar a identificar diferencias mecánicas y eléctricas.
Por qué se debe describir la solicitud original
Saber que un motor se utiliza en una línea de envasado, máquina herramienta, robot o transportador proporciona un contexto para los requisitos de par, velocidad, frenado y control.
Por qué el reemplazo no debería basarse en la apariencia
Dos servomotores pueden tener un aspecto similar y al mismo tiempo tener diferentes sistemas de retroalimentación, dimensiones de eje, configuraciones de montaje o compatibilidad de accionamiento.
- Registre el modelo instalado:Capture los números completos de modelo de motor y variador.
- Calificaciones técnicas récord:Confirme voltaje, corriente, par, potencia y velocidad.
- Identificar comentarios:Tipo e interfaz de codificador o resolución de registros.
- Verifique la configuración de los frenos:Confirme si hay instalado un freno de parada.
- Verificar dimensiones:Compare el eje, la brida, el montaje y las dimensiones generales.
- Confirmar comunicación:Verifique la compatibilidad de PLC, CNC o controlador de movimiento.
- Revise la solicitud:Describa los requisitos reales de funcionamiento y movimiento de la máquina.
- Confirmar el modelo propuesto:Verifique la configuración completa del producto antes de realizar el pedido.
¿Cómo puede ayudar un proveedor con el abastecimiento basado en modelos?
Para equipos de automatización industrial de marca, un proveedor puede agregar valor ayudando a los compradores a identificar el modelo correcto y verificar la compatibilidad antes de finalizar el pedido.
Identificación del modelo
El número de material original se puede comparar con la familia de productos y la aplicación solicitadas.
Esto es particularmente útil cuando el cliente conoce el modelo de máquina instalado pero no está seguro de qué componente de servo se requiere.
Comprobación de configuración
Un proveedor puede ayudar a comparar detalles técnicos clave, como la potencia del motor, la retroalimentación, el freno, el montaje y los requisitos de transmisión relacionados.
Abastecimiento de reemplazo
Los equipos de mantenimiento suelen necesitar componentes para máquinas que llevan años funcionando. El producto solicitado puede pertenecer a una familia de productos establecida y no a la serie más nueva.
Por lo tanto, un proceso de abastecimiento centrado en modelos puede ser más útil que una recomendación genérica para una nueva familia de productos.
Información de la solicitud de verificación cruzada
Cuando el número de modelo original está incompleto, los detalles de la aplicación pueden proporcionar contexto adicional.
- Tipo de máquina:Identificar el equipo y la función del eje.
- Información del motor:Proporcione par nominal, velocidad, voltaje, corriente y modelo.
- Información de la unidad:Proporcionar el modelo de accionamiento actual y la plataforma de control.
- Comentario:Confirme la disposición del codificador o del resolver.
- Datos mecánicos:Proporcione información sobre el eje, la brida, las dimensiones y el montaje.
- Sistema de control:Identifique el PLC, CNC o controlador de movimiento.
Por qué es importante la verificación dirigida por proveedores
Los códigos de productos industriales pueden resultar difíciles de interpretar sin el contexto técnico completo. Un modelo que parece correcto en un resultado de búsqueda puede tener una interfaz de retroalimentación, una opción de freno o una configuración mecánica diferentes.
Por lo tanto, la verificación antes del envío puede evitar problemas de instalación evitables.
Proyectos nuevos versus proyectos de reemplazo
Para una máquina nueva, el proveedor puede revisar el par, la velocidad, la retroalimentación, el controlador y el entorno solicitados.
Para una máquina existente, el modelo original y la información de la placa de identificación generalmente proporcionan el punto de partida más sólido.
| Tipo de proyecto | Información más útil | Enfoque en proveedores |
|---|---|---|
| maquina nueva | Perfil de movimiento y requisitos de carga. | Coincidencia y configuración de productos |
| Reemplazo de rutina | modelo original completo | Identificación exacta del modelo |
| maquina mas vieja | Placa de identificación y detalles de la aplicación. | Abastecimiento de familia de productos establecido |
| Actualización de controles | Sistema existente más controlador nuevo | Compatibilidad de unidad y comunicación |
¿Qué errores comunes en materia de adquisiciones se deben evitar?
Los errores de adquisición pueden crear demoras innecesarias cuando un servocomponente es técnicamente cercano al producto requerido pero en realidad no es compatible.
- Usando un número de modelo abreviado:La información faltante del sufijo puede ocultar diferencias de configuración importantes.
- Coincidiendo sólo con la potencia nominal:El par, la velocidad, la retroalimentación, el freno y las dimensiones también importan.
- Ignorando la unidad instalada:Se debe verificar la compatibilidad del motor antes de seleccionar un motor de reemplazo.
- Ignorar comentarios:Las diferencias entre codificadores y resolutores pueden impedir el funcionamiento adecuado en circuito cerrado.
- Ignorando la interfaz de montaje:Las diferencias entre eje y brida pueden impedir la instalación física.
- Ignorando el controlador:Es posible que un accionamiento técnicamente adecuado no sea compatible con el sistema de comunicación existente.
- Ignorando el freno:Un freno faltante o diferente puede afectar el funcionamiento del eje vertical.
- Suponiendo que el modelo más nuevo es el reemplazo directo:Las generaciones posteriores de productos pueden tener diferentes interfaces técnicas.
El problema del número de modelo
Los números de modelo industriales largos son difíciles de memorizar, pero cada sección puede contener información de configuración útil. Al solicitar un reemplazo, se debe proporcionar el código completo siempre que sea posible.
El problema de la potencia
La potencia es fácil de comparar, pero no describe la capacidad de movimiento completa.
Una máquina que requiere un par máximo alto puede necesitar un motor y un accionamiento diferentes a los de una máquina con la misma potencia promedio pero un perfil de carga más suave.
El problema de compatibilidad
El motor y el variador deben tratarse como un par coincidente, a menos que la combinación propuesta haya sido verificada técnicamente.
El problema de la documentación
Los proyectos de sustitución suelen implicar máquinas antiguas cuya documentación original está incompleta. Las fotografías de la placa de identificación, las fotografías del gabinete, los diagramas de cableado y la información sobre la aplicación de la máquina pueden ayudar a reconstruir la configuración requerida.
El problema de la suposición
"Misma serie" no significa necesariamente "misma especificación". Los productos relacionados pueden tener diferentes configuraciones de devanado, opciones de retroalimentación, frenos, conectores o dimensiones mecánicas.
¿Qué información debe incluir una especificación profesional?
Una especificación de servo profesional debería brindar suficiente información para que los equipos de ingeniería y adquisiciones identifiquen el producto apropiado sin depender de suposiciones.
| Categoría de especificación | Información para definir | Propósito de la selección |
|---|---|---|
| Aplicación de la máquina | Tipo de máquina y función de eje. | Define los requisitos de movimiento. |
| Motor | Modelo, par, velocidad, voltaje, corriente. | Define la capacidad del motor. |
| Conducir | Modelo, voltaje, corriente, opciones. | Define la compatibilidad de potencia y control. |
| Comentario | Tipo de codificador o resolver | Garantiza la compatibilidad de circuito cerrado |
| Perfil de movimiento | Velocidad, aceleración, desaceleración, recorrido, tiempo de ciclo. | Define requisitos dinámicos. |
| Carga | Masa, inercia, fricción, fuerza externa. | Determina el requisito de par |
| Freno | Presencia y tensión del freno. | Soporta funciones de sujeción y seguridad. |
| Interfaz mecánica | Eje, brida, dimensiones de montaje. | Confirma la forma física |
| Comunicación | PLC, CNC o interfaz de red de movimiento | Garantiza la integración de la automatización |
| Ambiente | Temperatura, humedad, vibración, condiciones de instalación. | Confirma la idoneidad de la aplicación |
Comience con la aplicación
Identifique qué hace realmente el eje. “Servomotor para equipos automatizados” es demasiado amplio. Una descripción más útil explica los requisitos de movimiento, carga, velocidad, aceleración y control.
Proporcionar los datos completos del motor.
Cuando esté disponible, se debe incluir información sobre la potencia del motor, el par, la velocidad, la corriente, el voltaje, la retroalimentación y el freno.
Proporcionar los datos completos de la unidad.
Se deben documentar el modelo del variador, el voltaje de suministro, la corriente nominal, la opción de comunicación, la interfaz de retroalimentación y los accesorios instalados.
Definir el ciclo de movimiento.
Indique el tiempo de aceleración, el tiempo de desaceleración, la velocidad de operación, la distancia recorrida, el tiempo de permanencia y la frecuencia de repetición.
Definir la carga mecánica.
La masa, la inercia, la relación de la caja de cambios, el paso del tornillo, las dimensiones de la polea, la fricción y la fuerza externa del proceso pueden afectar la selección.
Definir las condiciones ambientales.
Se deben considerar la temperatura ambiente, la temperatura del gabinete, la vibración, la humedad, el polvo y la posición de instalación.
Definir restricciones de reemplazo
Para una máquina existente, la especificación debe identificar qué componentes deben permanecer sin cambios. Esto puede incluir el controlador, el gabinete, los cables, la caja de cambios, el acoplamiento y la estructura de montaje.
- Identificar el eje:Describir su función y posición de la máquina.
- Registre el producto instalado:Capture números completos de modelos de motores y variadores.
- Calificaciones récord:Confirme el par, la velocidad, la corriente, el voltaje y la potencia.
- Identificar comentarios:Confirme la configuración del codificador o del resolutor.
- Revisar interfaces mecánicas:Verifique el eje, la brida, el montaje y las dimensiones generales.
- Definir movimiento:Registre la velocidad, aceleración, desaceleración, recorrido y tiempo de ciclo.
- Definir comunicación:Identificar el controlador y la arquitectura de red.
- Revisar el frenado:Verifique los requisitos de frenado regenerativo y freno de retención.
- Entorno de revisión:Confirme la temperatura, humedad, vibración y condiciones de instalación.
- Verificar modelo final:Verifique la configuración completa antes de comprar.
¿Qué deben ofrecer los compradores a un proveedor?
- Número de material completo:Proporcione el código de modelo completo que figura en la placa de identificación.
- Imagen de la placa de identificación:Incluya una fotografía clara cuando esté disponible.
- Modelo de unidad:Proporcione la información del variador correspondiente o del gabinete de control existente.
- Aplicación de la máquina:Explicar la función del eje y el proceso de la máquina.
- Dimensiones mecánicas:Proporcione información sobre ejes y montaje para proyectos de reemplazo.
- Información de comentarios:Identifique el codificador, la resolución u otros detalles de retroalimentación.
- Arquitectura de control:Identificar PLC, CNC, controlador de movimiento e interfaz de comunicación.
Esta información permite al proveedor realizar una verificación del producto más significativa. También ayuda a distinguir los reemplazos exactos de las configuraciones alternativas que pueden requerir trabajo de ingeniería adicional.
Preguntas frecuentes
¿Para qué se utiliza un servosistema Rexroth?
Los servosistemas se utilizan en maquinaria industrial que requiere velocidad, par, posicionamiento o movimiento coordinado controlados. Las aplicaciones típicas incluyen embalaje, máquinas herramienta, robótica, impresión, ensamblaje y manipulación automatizada de materiales.
¿Es lo mismo un servomotor que un servoaccionamiento?
No. El motor produce par mecánico, mientras que el servoaccionamiento suministra energía eléctrica controlada y gestiona las funciones de corriente, retroalimentación, protección y comunicación.
¿Por qué se requiere retroalimentación?
La retroalimentación proporciona información sobre la posición o velocidad real del motor. El sistema de control compara el movimiento real con el movimiento ordenado y realiza correcciones.
¿Qué información es más importante a la hora de seleccionar un servomotor?
La información clave incluye par continuo, par máximo, rango de velocidad, inercia de carga, ciclo de trabajo, tipo de retroalimentación, opción de freno, requisitos de suministro, dimensiones de montaje y compatibilidad del controlador.
¿Es suficiente la potencia del motor para seleccionar un servo?
No. La potencia es sólo un parámetro. También se deben verificar el perfil de movimiento real, el par continuo y máximo, la velocidad, la inercia, la retroalimentación, el freno, la interfaz mecánica y la compatibilidad de la transmisión.
¿Qué es el par máximo?
El par máximo es la capacidad de par de corta duración del motor. Es particularmente importante durante la aceleración, la marcha atrás rápida y las perturbaciones temporales de la carga.
¿Por qué es importante la inercia de la carga?
La alta inercia requiere más torque para acelerar o desacelerar. Por lo tanto, puede influir en el tamaño del motor, la capacidad de accionamiento, los requisitos de frenado y el ajuste del servo.
¿Cuál es la diferencia entre codificadores incrementales y absolutos?
Los codificadores incrementales proporcionan información de movimiento basada en pulsos, mientras que los codificadores absolutos proporcionan información de posición definida. La elección adecuada depende de la arquitectura de control de la máquina y de los requisitos de posición.
¿Se puede reemplazar un servomotor existente por un modelo más nuevo?
Potencialmente, pero se debe verificar la compatibilidad eléctrica, mecánica, de retroalimentación, de freno, de transmisión, de controlador y de comunicación del reemplazo. Un producto más nuevo no es automáticamente un reemplazo directo.
¿Por qué es importante el número de modelo completo?
Los números de modelo industriales pueden distinguir retroalimentación, freno, montaje, devanado, voltaje u otros detalles de configuración. Es posible que un código abreviado no proporcione suficiente información para identificar el producto exacto.
¿Qué se debe comprobar al reemplazar un servomotor?
Verifique el modelo completo, las capacidades del motor, el sistema de retroalimentación, el freno, el eje, la brida, la disposición de los conectores, la compatibilidad del variador, la interfaz del controlador, el cableado y las dimensiones de instalación.
¿Puede un servomotor funcionar con diferentes accionamientos?
Solo cuando el variador propuesto admite las clasificaciones eléctricas, la tecnología de retroalimentación, los requisitos de control y otras interfaces del motor. La compatibilidad debe verificarse a partir de las especificaciones técnicas completas.
¿Para qué sirve un freno de parada?
Un freno de parada mantiene el motor estacionario cuando se elimina el par eléctrico. Es particularmente útil en ejes verticales donde la gravedad podría causar movimiento.
¿Un freno de parada sustituye al frenado dinámico?
No necesariamente. Normalmente, un freno de parada sirve para mantener la carga en reposo. La parada dinámica puede depender del servoaccionamiento, la resistencia de frenado, el sistema regenerativo u otro método específico.
¿Por qué son importantes las dimensiones del eje y la brida?
El motor debe conectarse físicamente a la máquina. Las diferencias en el diámetro del eje, la longitud del eje, el patrón de brida o las dimensiones del piloto pueden impedir la instalación directa incluso cuando las clasificaciones eléctricas coincidan.
¿Qué sistemas de comunicación se pueden utilizar con los servoaccionamientos?
La interfaz exacta depende del accionamiento y del sistema de automatización seleccionados. Las tecnologías de bus de campo industrial y Ethernet industrial se pueden utilizar para comandos de movimiento, información de estado, diagnóstico y control coordinado.
¿Se pueden utilizar servosistemas en máquinas envasadoras?
Sí. Los equipos de embalaje utilizan con frecuencia servoejes para indexación, alimentación, corte, sellado, registro y movimiento sincronizado.
¿Se pueden utilizar servomotores en máquinas herramienta?
Sí. Los servosistemas se utilizan comúnmente para funciones de alimentación y posicionamiento donde el movimiento controlado y la repetibilidad son importantes.
¿Por qué puede fallar el reemplazo de un servo incluso cuando la potencia es la misma?
El reemplazo puede diferir en las características de par-velocidad, retroalimentación, freno, dimensiones del eje, dimensiones de la brida, conectores, compatibilidad del variador o comunicación. El poder equivalente por sí solo no establece equivalencia.
¿Qué información debe enviar un comprador a un proveedor?
La información más útil incluye el número de modelo completo, la fotografía de la placa de identificación, el modelo de transmisión instalado, la aplicación de la máquina, los requisitos de par y velocidad, el tipo de retroalimentación, la configuración del freno, las dimensiones mecánicas y el controlador o la interfaz de comunicación.
¿Puede un proveedor ayudar a identificar un servocomponente más antiguo?
Sí. Un proveedor puede utilizar el número de modelo completo, la información de la placa de identificación, las fotografías y los detalles de la aplicación para ayudar a identificar el producto solicitado y verificar la configuración relevante.
¿Debería seleccionarse siempre la última generación de productos?
No. Para una máquina nueva, una familia de productos actual puede ser adecuada. Para una máquina existente, la mejor solución puede ser el modelo exacto establecido o un reemplazo cuidadosamente verificado que preserve las interfaces eléctricas y mecánicas existentes.
¿Por qué se deben evaluar juntos el motor y el accionamiento?
El variador debe suministrar la corriente requerida e interpretar correctamente la retroalimentación del motor. La compatibilidad del motor y del variador afecta directamente el rendimiento del control y la puesta en marcha.
¿Qué hace que una selección de servo sea técnicamente confiable?
La selección confiable de servos comienza con la máquina, no con el nombre del producto. La máquina determina cómo debe moverse el eje, cuánto torque se requiere, qué tan rápido debe acelerar el eje, con qué frecuencia retrocede y con qué precisión debe seguir la trayectoria ordenada.
A partir de ahí, el motor y el accionamiento deben seleccionarse como un par coordinado. El par continuo determina el funcionamiento sostenido, el par máximo determina la capacidad dinámica de corta duración y la velocidad define el rango operativo utilizable. La inercia de la carga, la gravedad, la relación de transmisión y las fuerzas del proceso determinan la demanda mecánica real.
La retroalimentación agrega otra capa esencial. La tecnología de codificador o resolución debe coincidir con la unidad y la resolución disponible debe admitir el rendimiento de control requerido. Al mismo tiempo, la precisión mecánica sigue siendo importante porque el juego, la flexibilidad, la alineación y el error de transmisión pueden limitar el rendimiento del posicionamiento final.
Los proyectos de reemplazo requieren aún más atención al detalle. Antes de aprobar el reemplazo, es necesario verificar los números de modelo completos, las placas de identificación del motor, la información de la transmisión, la disposición de los conectores, las opciones de freno, las dimensiones del eje, los patrones de bridas y las interfaces de comunicación.
Aquí es donde el abastecimiento basado en modelos se vuelve práctico para los compradores internacionales. En lugar de seleccionar un servocomponente genérico de una amplia categoría de productos, el método más confiable es identificar el modelo exacto requerido y luego verificarlo con la máquina existente o la aplicación planificada.
Para equipos nuevos, la selección puede comenzar con los requisitos de par, velocidad, inercia, ciclo de trabajo, retroalimentación, controlador y comunicación. Para proyectos de mantenimiento y reemplazo, el número de material original y la información de la placa de identificación generalmente brindan el punto de partida más sólido.
Un servosistema bien combinado depende, en última instancia, de varias capas que trabajan juntas: motor, accionamiento, retroalimentación, controlador, comunicación, cableado, frenado, transmisión mecánica y estructura de la máquina.
Por lo tanto, para los compradores que compran equipos de automatización industrial de marca, el objetivo no es simplemente identificar un servomotor que parezca similar. El objetivo es identificar una configuración que sea técnicamente compatible con la máquina y práctica para la aplicación prevista.
Al obtener unServomotor Rexrothproducto, al proporcionar el número de modelo completo, la aplicación de la máquina, la información de la unidad existente, el tipo de retroalimentación, las dimensiones mecánicas y los detalles del controlador, le brinda al proveedor una base mucho más sólida para una coincidencia precisa del modelo.
¿Necesita ayuda para identificar el modelo de servo adecuado?
Mao Huisuministra productos de automatización industrial de marca y respalda la identificación de modelos, el abastecimiento de reemplazos, las verificaciones de especificaciones técnicas y la comparación de productos basada en aplicaciones. Para conocer el modelo requerido, la información de la placa de identificación o los detalles de la aplicación de la máquina,contáctanos.